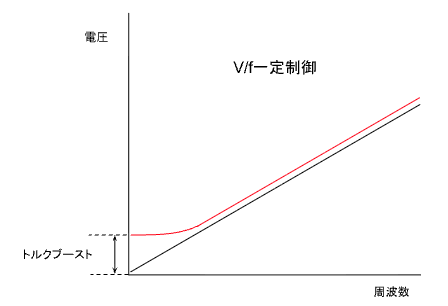
V/f一定制御は、周波数と一緒に電圧も下げて、モータの中の磁束を一定に保つ制御です。それでも低い周波数でトルクが落ちるのは、巻線の抵抗で失われる電圧が、下げた電圧に対して大きな割合を占めるようになるからです。トルクブーストは、その不足分を、低い周波数のときだけ電圧に上乗せして補います。
周波数だけ下げると電流が急増するので、電圧も下げる
周波数だけを下げると、モータに過大な電流が流れます。
モータの巻線はコイルなので、リアクタンス(交流に対する抵抗のようなもの)を持っています。
リアクタンス X = 2πfL
ここで f は周波数です。式を見て分かる通り、周波数が下がるとリアクタンスも下がります。
仮に、こういうモータがあったとします。数字は計算しやすいように置いた説明用の値で、実在のモータの値ではありません。
- 電源電圧 127V(三相220Vの相電圧)
- 周波数 50Hz
- リアクタンス 12.7Ω
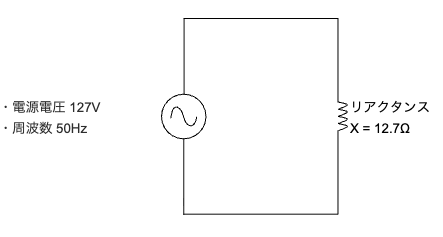
このとき流れる電流は、
I = V / X = 127 / 12.7 = 10A
ここで、電圧を127Vのままにして、周波数だけを1/10の5Hzに下げるとどうなるか。
リアクタンスは周波数に比例するので、12.7Ω → 1.27Ω に下がります。すると、
I = 127 / 1.27 = 100A
電流が10倍になります。
実際には、この計算通りの100Aで済むわけではありません。電流を増やしていくと、途中で鉄心が磁気飽和して、磁束がほとんど増えなくなります。すると電流を制限していたインダクタンスの働きが弱まり、電流はさらに急増します。保護が働かなければ、行き着く先はモータの焼損です。実際のインバータでは、その前に過電流の保護が働いて止まります。
これを避けるために、周波数を下げるときは電圧も比例して下げる。電圧と周波数の比を一定に保つ。これが V/f一定制御 です。
V/f一定なら磁束が一定になり、トルクは変わらない
V/fを一定にする本当の目的は、電流を抑えることそのものではなく、モータ内部の磁束を一定に保つことです。
磁束と電圧、周波数の関係は、誘起電圧の式で表されます。
E = 4.44 f N φ
E は誘起電圧、f は周波数、N は巻数、φ は磁束です。これを磁束について整理すると、
φ ∝ E / f
E はほぼ電源電圧 V に等しいので(厳密には巻線抵抗による電圧降下の分だけ小さくなりますが、定格付近ではわずかです)、磁束は V/f に比例することになります。V/fを一定にすれば、磁束は一定に保たれます。
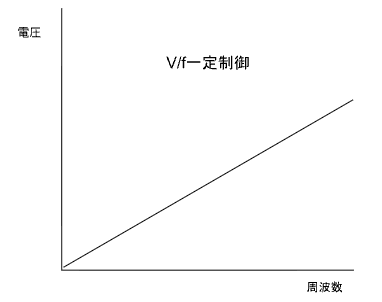
そして、誘導電動機のトルクは、おおまかにこう決まります。
トルク ∝ 磁束 × 二次電流
この式は、二次力率(二次電流のうち、トルクになる向きの成分の割合)の項を省いた形です。すべりの小さい普段の運転範囲では二次力率がほぼ1なので、この形で考えて差し支えありません。
磁束が一定で、同じすべり周波数(すべり × 周波数)で運転していれば二次電流も同じになる。結果として、周波数を変えてもトルクは変わりません。二次電流がすべり周波数で決まる理由は、記事「誘導電動機はなぜ回るのか」で扱っています。
周波数を変えると、トルク特性の曲線が横方向に平行移動するだけになります。これが、E ≒ V とみなせる範囲で、インバータで速度を変えてもトルクが変わらない理由です。
それでも低速でトルクが落ちる
前の節では、E ≒ V として扱いました。定格付近ではこの近似で問題ありません。しかし低い周波数では、話が変わります。
V/f一定にしているのに、周波数が低い領域ではトルクが落ちます。理由は、巻線の抵抗 です。
実際のモータには一次巻線の抵抗があり、そこで電圧が消費されます。磁束を作るために使われる電圧(励磁電圧)は、その残りです。
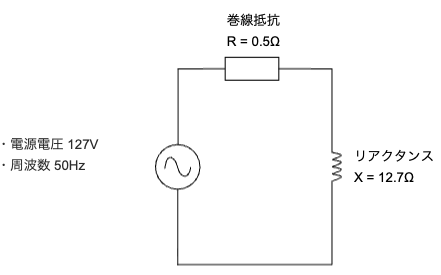
同じモータで、一次巻線の抵抗が0.5Ω、電流が10A流れているとします。負荷トルクは同じで、50Hzでも5Hzでも同じ10Aが流れるものとして計算します。
50Hzのとき
- 巻線抵抗での電圧降下 = 10A × 0.5Ω = 5V
- 励磁電圧 = 127V − 5V = 122V
127Vのうち5Vが失われるだけなので、96%が残ります。ほとんど影響しません。
5Hzのとき
V/f一定なので、電圧は1/10の12.7Vになります。しかし電流が同じなら、巻線抵抗での電圧降下は変わりません。
- 巻線抵抗での電圧降下 = 10A × 0.5Ω = 5V(50Hzのときと同じ)
- 励磁電圧 = 12.7V − 5V = 7.7V
12.7Vのうち5Vが失われるので、残るのは61%です。
同じ5Vでも、元の電圧が小さいほど、失われる割合が大きくなる。これが低速でトルクが落ちる理由です。磁束が足りなくなるので、必要なトルクが出ない。始動できないこともあります。
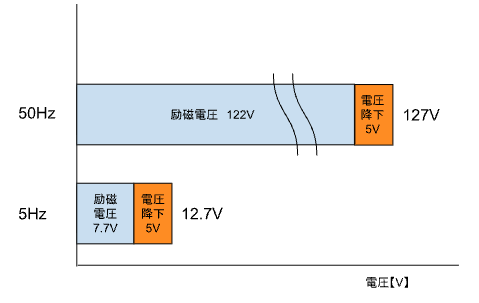
トルクブーストは、巻線の抵抗で失われる分を電圧に上乗せする
対策は単純です。足りない分を、あらかじめ電圧に上乗せしておく。
5Hzの例なら、巻線抵抗で5V失われることが分かっているので、
12.7V + 5V = 17.7V
を出力すれば、概算では、磁束を作るための電圧が12.7V分確保できます。前の節と同じく、位相の違いを無視した単純な足し算です。
この「低い周波数で電圧を上乗せする機能」が、トルクブーストです。たとえば東芝産業機器システムのFAQ(VF-AS1)では、この上乗せの大きさを「手動トルクブースト量」というパラメータで調整します。呼び名や設定のしかたは機種によって違うので、取扱説明書で確かめてください。
保全をしていたころ、私は、理由も仕組みも知らないまま、トルクブーストをよく上げていました。上げる理由を調べたのは、設計の仕事に移ってからです。
トルクブーストの上げすぎで過負荷になったとき、私は、トルクブーストを下げるか、加速時間を伸ばすかで対応しました。
上げすぎると過電流や過負荷で止まり、モータを傷めることもある
手で合わせるときの目安を示しているメーカーもあります。先に挙げた東芝のFAQ(VF-AS1)は、起動時・低速時のトルクを上げる方法として、具体的な数字も示しています。手動トルクブースト量は標準出荷設定値の+2%程度が目安です。高く設定しすぎるとモータが損傷する場合がある、という注意も添えられています。
三菱電機のインバータ(FREQROL-E800シリーズ)の資料には、過負荷で止まる場合も載っています。インバータ過負荷遮断(表示 E.THT)が出たときに確かめる点として「加減速時間が短くないか」「トルクブーストの設定値が大きすぎ(小さすぎ)ないか」などを、処置として「加減速時間を長くする」「トルクブーストの設定値を調整する」などを挙げています。
オートチューニングを行ったうえで、自動トルクブースト制御やセンサレスベクトル制御を選ぶ方法も、同じFAQに載っています。自動トルクブーストは、インバータが出力電流を検出して出力電圧を自動で調整する機能です(オムロン FA用語辞典)。
低速でトルクが足りないときに確かめる順番
- 負荷そのものが重くなっていないか。トルクブーストで補えるのは、巻線の抵抗で失われる分だけです
- トルクブーストの設定。手動の値か、自動トルクブーストやセンサレスベクトル制御を使っているかを、インバータの取扱説明書で確かめる。東芝のVF-AS1のFAQでは、自動トルクブーストとセンサレスベクトル制御は、オートチューニングのあとに選ぶ
- 手動の値を上げるなら、取扱説明書の目安の範囲で(東芝のVF-AS1のFAQでは、標準出荷設定値の+2%程度)。上げすぎると過電流でトリップすることがあります。同じFAQは、高く設定しすぎるとモータが損傷する場合がある、とも注意しています
- トルクとは別に、低速で連続して回すなら冷却も見る。何Hzまで下げてよいかは、モータやインバータのメーカーの資料で確かめる
低速で連続運転するなら、冷却も落ちる
東芝産業機器システムのFAQ「[共通] 汎用モータを低速で運転する」によると、汎用モータを30Hz以下で運転すると、モータ自体の冷却効果が低下し、発熱や焼損の可能性があります。対応として挙げているのは、負荷を少なくする、30Hz以上で回す、インバータ駆動用モータに替える、の3つです。
しかも、巻線の抵抗で出る熱は電流で決まります。磁束が一定なら、同じトルクを出すのに要る電流はほぼ同じです。本文の計算でも、50Hzと5Hzで同じ10Aと置きました。だから、低速にしても、この熱はほとんど減りません。
何Hzまで下げてよいかの値は、メーカーの資料ごとに前提が違います。記事「汎用モータの低速運転は何Hzまで?」では、5社の資料を比べています。
まとめ
- 周波数だけを下げるとリアクタンスが下がり、電流が急増する(保護が働かなければモータが焼ける)
- そのため電圧も比例して下げる。これがV/f一定制御
- 目的は電流を抑えることではなく、磁束を一定に保つこと。磁束は V/f に比例する
- 磁束が一定で、同じすべり周波数(すべり × 周波数)で運転していれば、周波数を変えてもトルクは変わらない
- ただし巻線抵抗による電圧降下は、電流が同じなら周波数によらず一定なので、低い周波数ほど、その影響が相対的に大きくなる
- 不足分を電圧に上乗せするのがトルクブースト
- 上げすぎると磁気飽和で過電流トリップすることがあり、モータを傷めるおそれもある(東芝のFAQ)。適正値は実機と負荷で決まる
- 加減速時間やトルクブーストの設定によっては、過負荷で止まる場合もある(三菱電機のE800の資料)
- 低速でトルクが足りないときは、負荷→ブーストの設定(取扱説明書)→手動の値の順に確かめる
- 汎用モータは低い周波数で冷えにくくなる(東芝のFAQは、30Hz以下で発熱・焼損の可能性があるとする)。何Hzまで、どれだけの負荷で回してよいかはメーカーの資料で確かめる
計算の前提と途中式
- 電圧127V、周波数50Hz、リアクタンス12.7Ω、巻線抵抗0.5Ω、電流10Aは、本文で仮に置いた値です。127Vは三相220Vの相電圧(220 ÷ √3)にあたります
- 10Aと100A、5V、122Vと7.7V、96%と61%、17.7Vは、この値からの計算です。抵抗とリアクタンスの位相の違いを無視した概算です。電流は、どちらの周波数でも10Aのままと仮定しています
次に読む1本
周波数に比例して下げる電圧を、インバータがどうやって作っているかは、記事「PWM制御とは」で扱いました。
参考にした資料
- 東芝産業機器システム FAQ「[VF-AS1] 起動時・低速時のトルクアップの方法」(閲覧日:2026-11-12)
- オムロン FA用語辞典「自動トルクブースト」(閲覧日:2026-11-12)
- 東芝産業機器システム FAQ「[共通] 汎用モータを低速で運転する」(閲覧日:2026-11-12)
- 三菱電機「インバータ 立上げ支援 FREQROL-E800シリーズ」異常表示(閲覧日:2026-11-20)
コメント