誘導電動機は、固定子に三相交流を流して磁界を回し(回転磁界)、その磁界より少し遅れて回転子が回ることで力を出します。遅れがあるから回転子の導体が磁界を横切り、電圧が生じて電流が流れ、その電流が磁界から力を受けます。
だから回転子は、回転磁界と同じ速さにはなりません。60Hzの4極モータなら回転磁界は毎分1800回転ですが、銘板の回転数は、たとえば1730rpmのように少し低くなります。回転磁界の速さ(同期速度)に対する、この遅れの割合を「すべり」と呼びます。1800rpmと1730rpmなら、すべりは約3.9%です。
誘導電動機は、回転子に電源をつながない
構造は単純で、外側の固定子と、内側の回転子でできています。
特徴的なのは、回転子に電源をつながないという点です。電気を入れるのは固定子だけ。
では回転子はどうやって力を出すのか。固定子が作る磁界によって、回転子の中に電流を発生させています。電磁誘導で電流を「誘導」するので、誘導電動機と呼ばれます。
かご形回転子は、導体棒と端絡環でできている
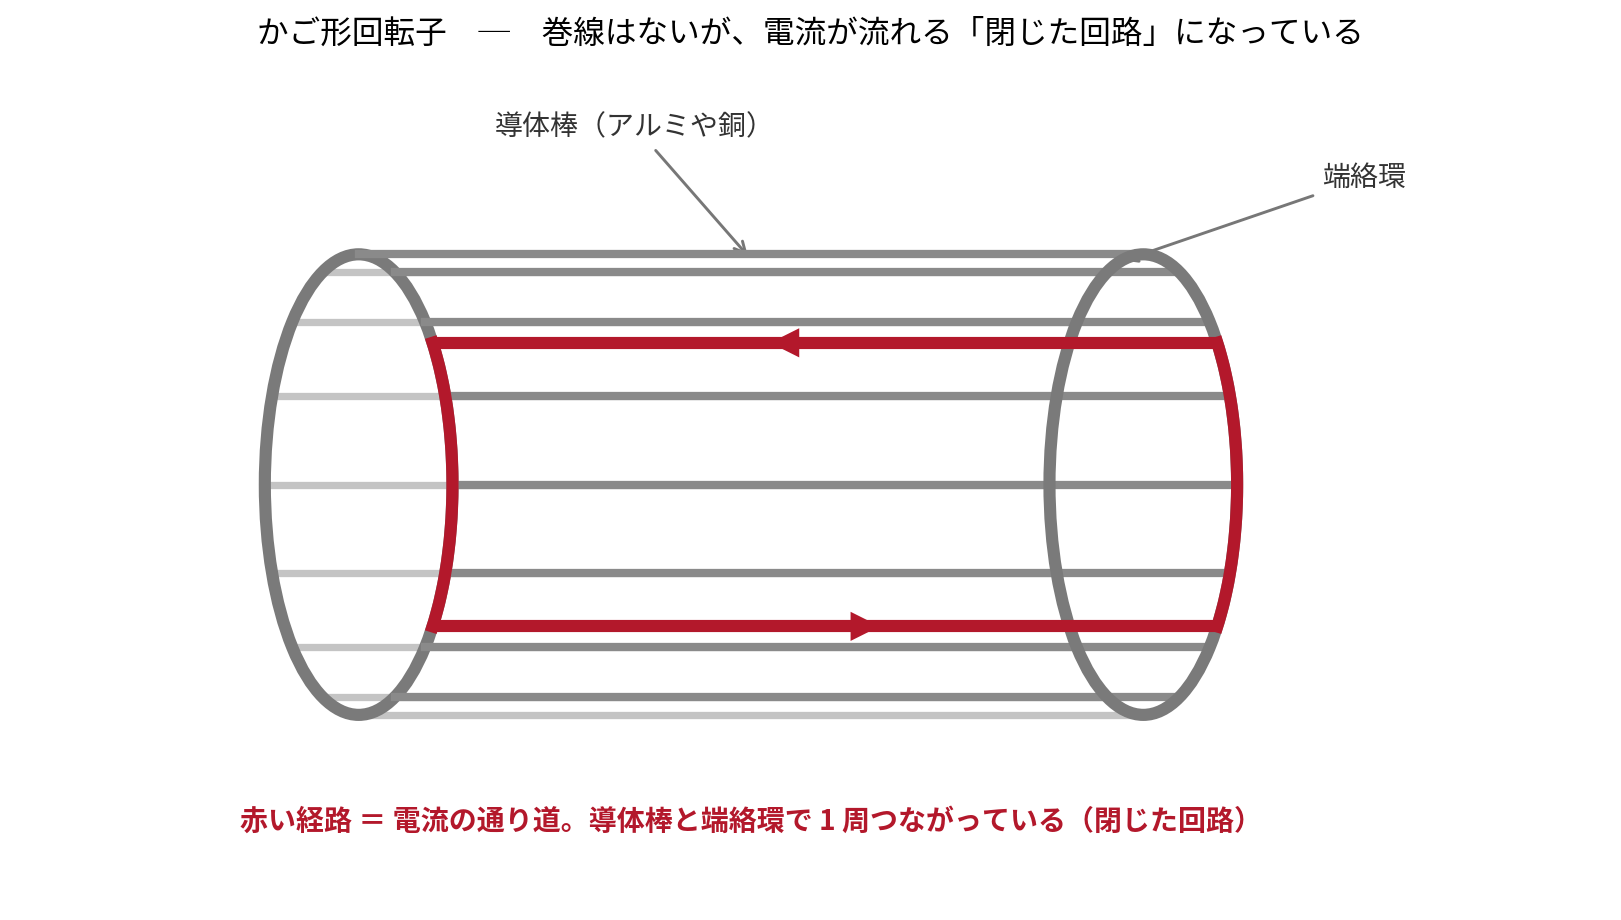
かご形回転子には、巻線がありません。アルミや銅の棒(導体棒)が円筒の周りに並んでいて、その両端を輪で繋いであるだけです。この形がリスかごに似ているので、かご形と呼ばれます。この輪を端絡環といいます。資料によって呼び方が違い、大阪公立大学工業高等専門学校の講義資料はエンドリング、特開平6-153471は「短絡環(エンドリング)」と書いています。
端絡環は、すべての導体棒を両端でつないでいます。電流は、導体棒から端絡環を通ってほかの導体棒へ流れ、反対側の端絡環を通って戻ります。電流の通り道が閉じた回路になっているので、回転子に電源をつながなくても、磁界によって生じた電圧で電流が流れます。
固定子に三相を流すと、磁界が回る
誘導電動機のすべての出発点が、これです。
固定子には、三相分の巻線が 空間的に120度ずつずらして 配置されています(2極の場合)。そこに、時間的に120度ずつ位相のずれた 三相交流を流す。
すると、巻線は一切動いていないのに、磁界だけが回り始めます。これを回転磁界といいます。三相が3本の線で足りる理由は、記事「三相はなぜ3本で足りるのか」で説明しています。
三相を合成すると、磁界の向きが順に移る
1つの巻線が作る磁界は、回りません。その巻線の軸の方向を向いたまま、電流の大きさに応じて強くなったり弱くなったり、向きが反転したりするだけです。
しかし三相を合成すると、話が変わります。
- ある瞬間、U相の電流が最大なら、合成された磁界はU相の巻線の方向を向く
- 少し時間が経つと、U相の電流が減り、別の相の電流が増える。合成磁界はその中間へ向きを変える
- さらに時間が経つと、その相が最大になる。合成磁界はそちらの方向を向く
これを繰り返すと、合成磁界の向きが少しずつ回っていきます。
電光掲示板の文字が流れて見えるのと同じです。LEDそのものは動いていませんが、点灯する場所が順に移っていくので、文字が動いて見える。回転磁界も、巻線は固定されたままで、磁界の強い場所が順に移動しています。
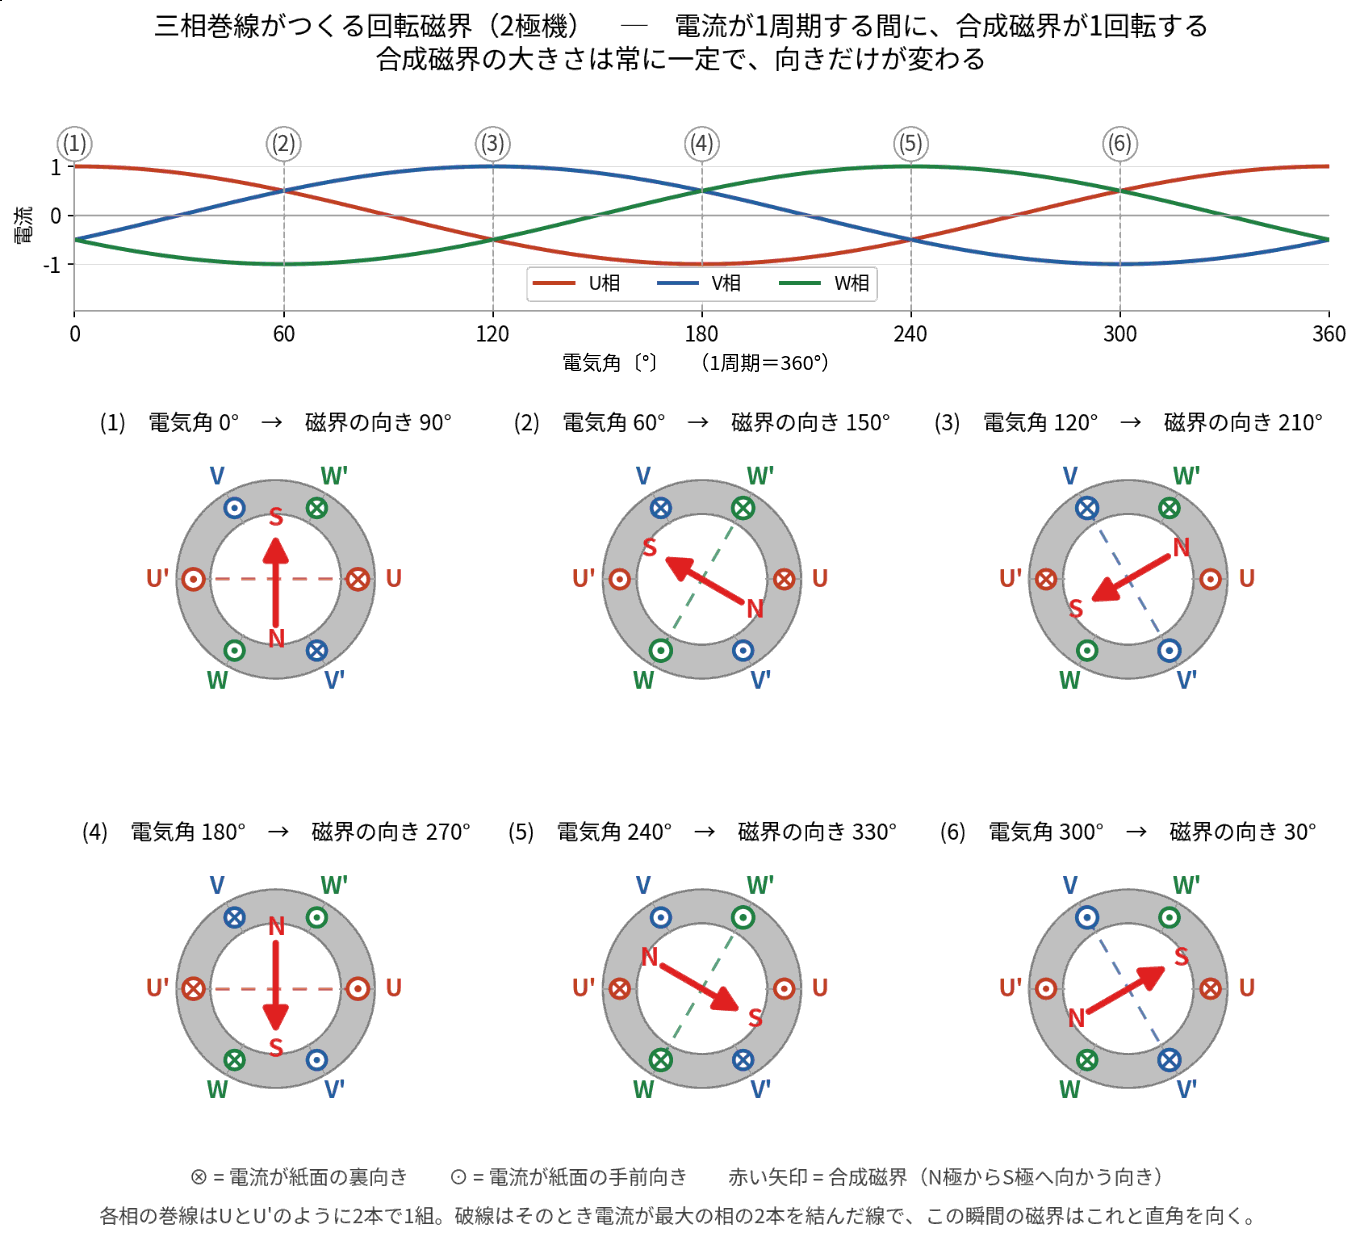
なお、いま説明した120度ずつの配置は、2極の場合です。極数が増えると巻線の配置が変わり、磁界の回り方も変わります。この違いが、あとで出てくる同期速度の式に効いてきます。
電流が最大になる相の順番が逆になれば、磁界も逆向きに回ります。三相モーターの回転方向を変える方法は、記事「三相モーターを逆回転させるには2本を入れ替える」に書きました。
回転子は、磁界との速度差で電流が流れて回る
回転磁界ができたところで、回転子に何が起きるかを見ます。
磁界の中で導体が動くと、その導体に電圧が生じます。
なぜそうなるのか。導体の中には自由電子があります。この電子が磁界の中を動くと、磁界から力を受けて、導体の片側に押し寄せられます。電子が片方に集まれば、そちら側がマイナス、反対側がプラスになる。つまり導体の両端に電位差、すなわち電圧が生じます。
これは発電機とまったく同じ原理です。誘導電動機の回転子は、電動機の一部でありながら、内部では発電機として働いています。
向きはフレミングの右手の法則で決まり、大きさは次の式で表されます。
E = B ℓ v
- E:導体に生じる電圧〔V〕
- B:磁束密度、つまり磁界の強さ〔T〕
- ℓ:磁界の中にある導体の長さ〔m〕(小文字のエル)
- v:導体と磁界の相対速度〔m/s〕
vが速度です。動いていなければ電子は力を受けないので、電圧は生じません。ここが後で効いてきます。
生じた電圧によって、回転子に電流が流れます。回転子の導体は閉じた回路になっているので、電圧がかかれば電流が流れる。
そして、電流が流れている導体が磁界の中にあると、力が生じます。これがフレミングの左手の法則です。
F = B I ℓ
- F:導体が受ける力〔N〕
- B:磁束密度〔T〕
- I:導体に流れる電流〔A〕(大文字のアイ)
- ℓ:導体の長さ〔m〕(小文字のエル)
この力が回転子を回します。
では、その回転磁界は、どれくらいの速さで回っているのか。
磁界が回る速さ ― 同期速度
回転磁界が回る速さを、同期速度といいます。
Ns = 120f / p 〔rpm〕
- Ns:同期速度〔rpm〕
- f:電源周波数〔Hz〕
- p:極数
60Hzの4極なら、120 × 60 ÷ 4 = 1800rpm です。
計算するだけなら、120は覚えて使えば足ります。なぜ120になるのかは、次の囲みで導いておきます。
極数が銘板に書かれていなくても、定格回転数から見当がつきます。手順は、後の節「銘板の周波数と回転数から、極数とすべりを読む」にまとめました。
同期速度では回れない ― すべり
ここで、回転子が回る仕組みで出てきた E = B ℓ v の v が効いてきます。
もし回転子が同期速度と同じ速さで回ったら、どうなるか。
回転子から見て、回転磁界は止まって見えます。並走している車が止まって見えるのと同じです。相対速度がゼロになる。
すると v がゼロなので、電圧が生じません。電流も流れず、力も出ない。
つまり誘導電動機は、原理上かならず同期速度より遅く回る必要があります。遅れているからこそ速度差が生まれ、その速度差が電圧を生み、トルクを生む。
この速度差を、同期速度に対する比率で表したものがすべりです。
s = (Ns − N) / Ns
- s:すべり
- Ns:同期速度〔rpm〕
- N:実際の回転数〔rpm〕
すべりは誤差ではなく、トルクを出すための必要条件です。
ただし、その必要な分は損失でもあります。どれだけ捨てているかは、記事「すべり4%なら、回転子に渡った電力の4%が熱になる」で説明しています。
無負荷ならすべりはゼロになるのか
なりません。無負荷でも、軸受の摩擦や風損があります。それに打ち勝つだけのトルクは必要なので、すべりはわずかに残ります。ゼロに近づきますが、ゼロにはなりません。
磁石の回転子を持つ同期電動機は、同期速度で回れる
永久磁石形や、直流で励磁する形の同期電動機は、回転子自身が磁石(または電磁石)になっています。回転子が最初から磁極を持っているので、電磁誘導で電流を作る必要がありません。だから回転磁界に引き付けられる形で、同じ速さで回れます。
誘導電動機が遅れて回るのは、回転子に磁極を持たず、電磁誘導で電流を発生させているからです。ここが2つのモータの決定的な違いです。
ただし同期電動機は、商用電源に直接つなぐと、停止した状態から回転磁界に追従できません。だから、そのままでは始動できず、始動には別の仕組みが必要になります。インバータで周波数をゼロ付近から上げていく場合は、この限りではありません。
だから銘板は1800rpmより低くなる
冒頭の例で計算します。
- 同期速度 Ns = 1800rpm
- 銘板の回転数 N = 1730rpm
- すべり s = (1800 − 1730) / 1800 = 0.039 → 約3.9%
定格負荷で運転したとき、約4%のすべりが生じているということです。
つまり銘板の回転数は、そのモータが定格負荷で回ったときの実際の速度を示しています。同期速度ではありません。
銘板の周波数と回転数から、極数とすべりを読む
銘板に極数が書かれていなくても、周波数と定格回転数があれば、ここまでの式で極数とすべりを読めます。
- 銘板の周波数fと、定格回転数Nを写す
- 同期速度の候補を並べる。Ns = 120f/p に極数を入れると、次の表になります
- Nより大きい同期速度のうち、いちばん近いものを選ぶ。それが、そのモータの同期速度で、極数もそこで決まります。定格回転数が表のいちばん遅い値より低いモータは、p = 14、16…を式に入れて候補を足します
- すべりを計算する。s = (Ns − N) / Ns
| 極数 | 50Hzの同期速度 | 60Hzの同期速度 |
|---|---|---|
| 2極 | 3000rpm | 3600rpm |
| 4極 | 1500rpm | 1800rpm |
| 6極 | 1000rpm | 1200rpm |
| 8極 | 750rpm | 900rpm |
| 10極 | 600rpm | 720rpm |
| 12極 | 500rpm | 600rpm |
たとえば60Hzで1730rpmなら、1730より大きく、いちばん近いのは1800rpmなので4極、すべりは (1800 − 1730) / 1800 で約3.9%です。
負荷が変わると、すべりも変わる
すべりは固定値ではありません。
軽い負荷なら、必要なトルクが小さいので、すべりも小さい。同期速度の近くまで回ります。
負荷が重くなると、より大きなトルクが必要になります。すると回転子は遅れ、すべりが大きくなる。すべりが大きいほど相対速度が上がるので、電圧が上がり、電流が増え、トルクが増える。
すべりが最も大きくなるのは、始動の瞬間です。回転子が止まっているので N = 0、すべりは1(100%)になります。相対速度が最大になるため回転子の電流(二次電流)も最大になり、これが、商用電源に直接つないで始動したときに、始動電流が大きくなる理由です。日本電気技術者協会の解説は、直入れ(全電圧)始動の始動電流を、一般に定格電流の5〜8倍としています。
一次と二次 ― 変圧器と同じ関係
誘導電動機の説明では、「一次」「二次」という言葉が出てきます。これは変圧器と同じ呼び方です。
- 固定子側の巻線 = 一次
- 回転子側の導体 = 二次
一次に電流を流すと磁束ができ、その磁束が二次に電圧を誘起する。構造としては変圧器そのものです。
違いは1つで、変圧器は二次が静止していますが、誘導電動機は二次が回ります。回るぶん相対速度が変わるので、すべりという概念が必要になります。
かご形に巻線がないのに、なぜ二次なのか
かご形回転子には、巻線がありません。前に見たとおり、導体棒の両端を端絡環で繋いであるだけです。
それでも二次として働きます。理由は、二次に必要なのが「巻線の形」ではなく「電流が流れる閉じた回路」だからです。
この閉じた回路が、短絡された二次巻線の役目をしていると考えると分かりやすいと思います。
通常の運転範囲では、トルクは磁束と二次電流で決まる
ここまでを踏まえると、トルクの式が読めます。
トルク ∝ 磁束 × 二次電流
磁束は、回転磁界の強さです。巻線の誘起電圧の式 E = 4.44fNφ(ここでのNは巻線の巻数で、回転数ではありません。φは磁束)から、磁束はおおむね電圧を周波数で割った値(V/f)に比例します。詳しくは記事「V/f一定制御とトルクブースト」で扱っています。
二次電流は、すべりによって決まります。節「負荷が変わると、すべりも変わる」で見たとおり、すべりが大きいほど二次電流は増えます。
だから磁束を一定に保ったまま、同じすべり周波数(すべり × 周波数)で運転していれば、周波数を変えてもトルクは変わりません。
すべりではなくすべり周波数なのは、二次電流を決めているのが回転磁界と回転子の周波数差そのものだからです。言い換えると、回転数の差が同じなら同じトルクが出ます。60Hz運転で1800rpmに対して1730rpm(差70rpm)、30Hz運転で900rpmに対して830rpm(差70rpm)。すべりで見れば3.9%と7.8%ですが、磁束が同じに保たれていれば、この2つは同じトルクを出します。
インバータで速度を変えても、磁束を同じに保てる範囲なら同じトルクを出せます。この関係があるからです。
なお、ここで扱っているのは通常の運転範囲です。始動のように電流の位相が大きく遅れる領域では、二次力率という項がもう一つ効いてきます。詳しくは、停動トルクのところで挙げたトルク特性曲線の記事で説明しています。また、周波数の低い領域では、固定子巻線(一次巻線)の抵抗の影響で磁束を同じに保ちにくくなります。そのためインバータには、低い周波数のときに電圧を上乗せして補う機能(トルクブースト)があります(上に挙げたV/f一定制御の記事で扱っています)。
まとめ
- 誘導電動機は、回転子に電源をつながず、電磁誘導で回転子に電流を発生させる
- 三相を空間的にずらして配置し、時間的に120度ずれた電流を流すと、磁界が回る
- 磁界と回転子の間に速度差があると、回転子の導体に電圧が生じ、電流が流れ、力が出る
- 磁界が回る速さが同期速度 Ns = 120f/p。極数が多いほど、同期速度は遅くなる
- 回転子が同期速度で回ると速度差がゼロになり、トルクが出なくなる
- だから誘導電動機は必ず同期速度より遅く回る。この差がすべり
- 固定子が一次、回転子が二次。かご形でも、閉じた回路になっていれば二次として働く
- 銘板の回転数が計算値より小さいのは、定格負荷時のすべりを含んだ値だから
- 通常の運転範囲では、トルクは磁束と二次電流で決まる(始動のように電流の位相が大きく遅れる領域では、二次力率も効く)
計算の前提と途中式
- 1730rpmは、60Hz・4極モータの定格回転数の例として使った値です。すべり3.9%は (1800 − 1730) ÷ 1800 で求めました
- 30Hz運転の830rpm(すべり7.8%)は、60Hz運転と同じ差70rpmで回ったとしたときの値です(70 ÷ 900)
- 表の同期速度は、Ns = 120f/p に f = 50、60 と p = 2、4、6、8、10、12 を入れた値です(例:120 × 50 ÷ 8 = 750)
参考にした資料
- 公益社団法人 日本電気技術者協会「誘導電動機の各種始動法の特徴」(直入れ始動の始動電流の倍率)
- 大阪公立大学工業高等専門学校「電気機器II 第10回」講義資料(かご形回転子の構造、エンドリングの呼び方。2026年11月4日時点で公式ページが開けないため、Internet Archive の2024年12月13日の保存版で確認)
- 特開平6-153471「誘導電動機の回転子構造」(短絡環〔エンドリング〕の呼び方)
コメント