モータとインバータ

モータとインバータ

インバータの入力電流を大きく歪ませているのは、平滑コンデンサ ― 高調波が出る仕組みとリアクトル

インバータの入力電流を大きく歪ませているのは、平滑コンデンサです。この記事の計算では、整流だけ(抵抗負荷)なら歪み28%、470µFを付けると117%。コンデンサを大きくしても28%には戻らず、歪みを減らすにはリアクトルを入れます(この記事では交流リアクトルで計算)。
モータとインバータ
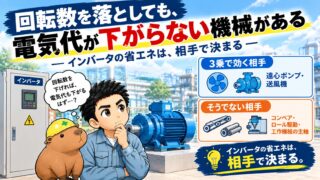
回転数を落としても、電気代が下がらない機械がある ― インバータの省エネは、相手で決まる

回転数を落としたときの動力の変わり方は、相手の機械で決まります。遠心ポンプや送風機は、圧力が配管やダクトの抵抗だけで決まるなら動力が回転数の3乗で減り、2割落とすと約半分。コンベアなどは動力が回転数に比例し、運ぶ量が決まっていれば電力量は減りません。
モータとインバータ

サーマルリレーは、モータの温度を見ていない ― 誰が、何から、モータを守っているのか

サーマルリレーは、モータの温度を見ていません。モータと同じ電流で自分が温まり、バイメタルが曲がって動きます。動いたとき主回路を切るのは電磁接触器。目盛りはモータの定格電流に合わせ(入れ場所で変わる)、何倍で何秒で動くかは機種で決まります。
モータとインバータ

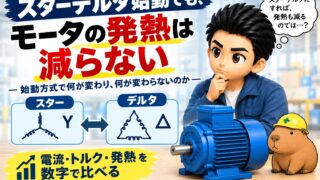
スターデルタ始動でも、モータの発熱は減らない ― 始動方式で何が変わり、何が変わらないのか

端子が6本で、Δ結線の定格電圧が電源電圧と同じモータでは、スターデルタ始動は電源側の電流を減らしますが、始動トルクは直入の1/3です。慣性だけの負荷なら、発熱の速さは1/3でも、Y結線のあいだは加速に3倍かかり、回転子の総発熱は変わりません。
モータとインバータ

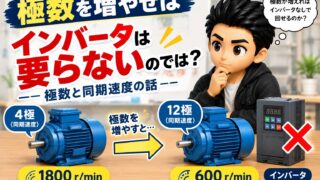
極数を増やせばインバータは要らないのでは? ― 極数と同期速度の話

極数が多いほど回転は遅くなります。では遅く回したいとき、最初から極数の多いモータを選べばインバータは要らないのか。回転磁界が1周期あたり磁極1対ぶんしか進まない、というところから答えを出します。
モータとインバータ

すべり4%なら、回転子に渡った電力の4%が熱になる ― 誘導電動機の損失とすべりの関係

誘導電動機のすべりは、そのまま「二次入力のうち熱になる割合」です。等価回路の r₂/s を2つに分けるだけで、効率の天井が見えてきます。
モータとインバータ

始動電流は6倍なのに、始動トルクは1.5倍しか出ない ― トルク特性曲線の読み方

止まったモータに電源を入れると、電流は定格の5〜8倍です。一方、始動トルクは一般に定格の120〜200%程度です(日本電気技術者協会)。この記事で計算したモデルでは、始動時に電流6倍でトルク1.5倍程度。二次力率が0.45、磁束が55%に落ちるためです。
モータとインバータ

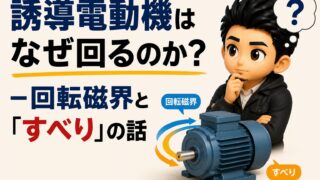
誘導電動機はなぜ回るのか ― 回転磁界と「すべり」の話

誘導電動機は、回転磁界より少し遅れて回らないと、回転子に電流を誘導できず力を出せません。60Hz・4極の同期速度1800rpmに対し、銘板が1730rpmなど、計算より遅い値になっているのはそのためです。かご形の導体棒と端絡環の構造も図で示しています。
モータとインバータ

PWM制御とは ― 矩形波しか作れないインバータが、なぜモータを滑らかに回せるのか

インバータの出力電圧は正弦波ではなく、幅の違うパルスの矩形波です。それでもモータの電流が滑らかになるのは、巻線がコイルで電流の変化を妨げるから。キャリア周波数を上げ下げしたときの騒音・漏れ電流・出力電流の違いと、設定前に確かめる3つもまとめました。
モータとインバータ

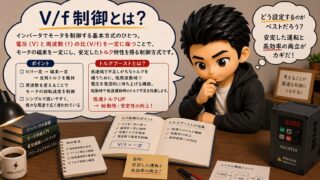
V/f一定制御とトルクブースト ― 低速でトルクが落ちる理由を数字で追う

V/f一定制御は、周波数と一緒に電圧を下げてモータの磁束を一定に保つ制御です。低い周波数でトルクが落ちるのは、巻線の抵抗で失われる電圧の割合が大きくなるからです。トルクブーストで補う考え方と、上げすぎによるトリップやモータの損傷、低速で確かめる順番をまとめました。