モータとインバータ

サーマルリレーは、モータの温度を見ていない ― 誰が、何から、モータを守っているのか

サーマルリレーは、モータの温度を見ていません。モータと同じ電流で自分が温まり、バイメタルが曲がって動きます。動いたとき主回路を切るのは電磁接触器。目盛りはモータの定格電流に合わせ(入れ場所で変わる)、何倍で何秒で動くかは機種で決まります。
モータとインバータ
スターデルタ始動でも、モータの発熱は減らない ― 始動方式で何が変わり、何が変わらないのか

端子が6本で、Δ結線の定格電圧が電源電圧と同じモータでは、スターデルタ始動は電源側の電流を減らしますが、始動トルクは直入の1/3です。慣性だけの負荷なら、発熱の速さは1/3でも、Y結線のあいだは加速に3倍かかり、回転子の総発熱は変わりません。
モータとインバータ

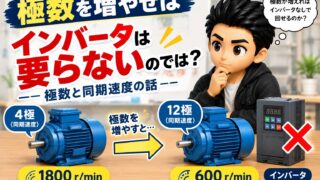
極数を増やせばインバータは要らないのでは? ― 極数と同期速度の話

極数が多いほど回転は遅くなります。では遅く回したいとき、最初から極数の多いモータを選べばインバータは要らないのか。回転磁界が1周期あたり磁極1対ぶんしか進まない、というところから答えを出します。
モータとインバータ

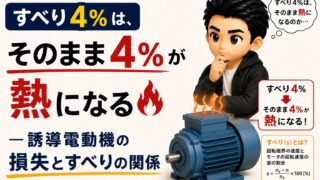
すべり4%なら、回転子に渡った電力の4%が熱になる ― 誘導電動機の損失とすべりの関係

誘導電動機のすべりは、そのまま「二次入力のうち熱になる割合」です。等価回路の r₂/s を2つに分けるだけで、効率の天井が見えてきます。
モータとインバータ

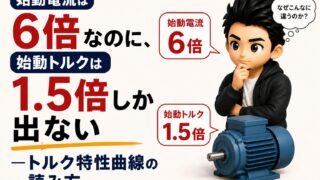
始動電流は6倍なのに、始動トルクは1.5倍しか出ない ― トルク特性曲線の読み方

止まったモータに電源を入れると、電流は定格の5〜8倍です。一方、始動トルクは一般に定格の120〜200%程度です(日本電気技術者協会)。この記事で計算したモデルでは、始動時に電流6倍でトルク1.5倍程度。二次力率が0.45、磁束が55%に落ちるためです。
モータとインバータ

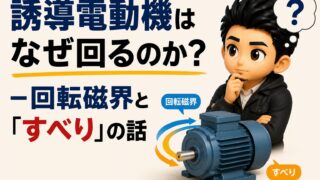
誘導電動機はなぜ回るのか ― 回転磁界と「すべり」の話

誘導電動機は、回転磁界より少し遅れて回らないと、回転子に電流を誘導できず力を出せません。60Hz・4極の同期速度1800rpmに対し、銘板が1730rpmなど、計算より遅い値になっているのはそのためです。かご形の導体棒と端絡環の構造も図で示しています。
モータとインバータ

PWM制御とは ― 矩形波しか作れないインバータが、なぜモータを滑らかに回せるのか

インバータの出力電圧は正弦波ではなく、幅の違うパルスの矩形波です。それでもモータの電流が滑らかになるのは、巻線がコイルで電流の変化を妨げるから。キャリア周波数を上げ下げしたときの騒音・漏れ電流・出力電流の違いと、設定前に確かめる3つもまとめました。
モータとインバータ

V/f一定制御とトルクブースト ― 低速でトルクが落ちる理由を数字で追う

V/f一定制御は、周波数と一緒に電圧を下げてモータの磁束を一定に保つ制御です。低い周波数でトルクが落ちるのは、巻線の抵抗で失われる電圧の割合が大きくなるからです。トルクブーストで補う考え方と、上げすぎによるトリップやモータの損傷、低速で確かめる順番をまとめました。
モータとインバータ

インバータとは何をする装置か ― 中身は「交流 → 直流 → 交流」

インバータは、電源の周波数を作り変えて誘導電動機の回転速度を変える装置です。汎用のインバータは交流をいったん直流にし、スイッチングで好きな周波数の交流に組み立て直します。電圧も一緒に変えるV/f一定制御と、省エネだけではない目的まで。